고정 헤더 영역

상세 컨텐츠
본문
반응형
디지털 트윈 데이터, 그대로 쓰면 왜 실패할까?
피지컬 AI에 효과적으로 적용하는 다섯 가지 원칙
조종사는 비행 시뮬레이터에서 엔진 고장과 악천후를 수없이 겪은 뒤에야 실제 조종석에 앉는다. 그런데 시뮬레이터가 실제 비행기와 다르게 움직인다면 어떻게 될까? 훈련을 많이 할수록 오히려 나쁜 습관만 쌓인다. 로봇도 이와 마찬가지다. 디지털 트윈이라는 가상 공간에서 얻은 데이터는 양이 많다고 좋은 것이 아니라, 어떻게 쓰느냐가 성패를 가른다. 가상에서 잘하던 AI가 현실에서 성능이 떨어지는 차이를 ‘심투리얼 갭(sim-to-real gap)’이라고 한다. 효과적으로 적용한다는 말은 이 차이를 가장 적은 비용으로 줄인다는 뜻이다.
원칙 1. 흔들기 전에 먼저 재라
요리를 하기 전에 저울의 영점부터 맞추듯, 가상과 현실이 어디에서 얼마나 다른지 먼저 측정해야 한다. 엔비디아의 로봇 학습 교육 자료는 기법을 고르기 전에 생길 법한 불일치부터 재라고 안내한다. 로봇 관절의 마찰, 모터의 반응 지연, 카메라의 색감을 실제로 재서 디지털 트윈에 반영하는 작업을 ‘시스템 식별’이라고 부른다. 가상 세계를 현실 쪽으로 바짝 당겨 놓는 일이다.
원칙 2. 많은 데이터보다 좋은 데이터를 골라라
가상 데이터는 버튼 하나로 수백만 장을 만들 수 있다. 그래서 더 조심해야 한다. 로봇 전문 기업 트로센 로보틱스는 데이터의 품질이 가상에서 현실로 옮겨 가는 성공률의 상한선을 정한다고 설명한다. 현실에서는 일어날 수 없는 장면, 지나치게 깨끗한 화면은 과감히 걸러 내야 한다. 틀린 답이 섞인 문제집으로는 아무리 공부해도 성적이 오르지 않는 것과 같다.
반응형
원칙 3. 다양하게 바꾸되, 현실에 있을 법한 범위 안에서
조명, 바닥의 미끄러움, 물건의 무게를 연습할 때마다 조금씩 바꾸는 ‘도메인 랜덤화’는 가장 널리 쓰이는 방법이다. 디지털 트윈 기반 AI 시뮬레이션 연구를 종합한 2025년 논문도 이를 가장 흔한 접근으로 꼽는다. 다만 엔비디아는 터무니없는 극단값이 아니라 그럴듯한 범위에서 바꾸라고 강조한다. 눈길 운전을 연습하는 것은 도움이 되지만, 달 표면 운전을 연습할 필요는 없다.
원칙 4. 현장 데이터 한 숟가락으로 마무리하라
가트너는 드문 예외 상황의 학습 데이터에서 합성 데이터의 비중이 지금의 20%에서 2030년에는 90%를 넘을 것으로 전망하고 있다. 그렇다고 현실 데이터가 필요 없어지는 것은 아니다. AI 데이터 기업 복셀51은 가상에서 폭넓게 학습한 뒤 적은 양의 실제 데이터로 미세조정하는 조합이 현장에서 자주 성공한다고 정리한다. 국을 다 끓인 뒤 마지막에 간을 보는 것과 같다. 양은 적어도, 로봇이 일할 바로 그 현장에서 얻은 데이터여야 하는 것이다.
원칙 5. 한 번으로 끝내지 말고 계속 돌려라
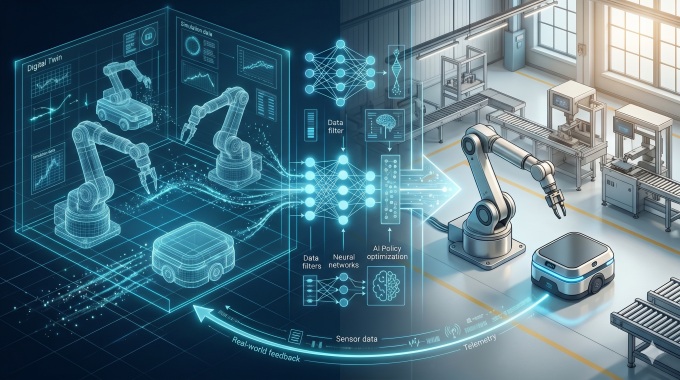
현장은 계속 변한다. 선반 위치가 바뀌고 부품이 닳는다. 시높시스는 디지털 트윈의 역할을 되먹임 고리로 설명한다. 실제 동작을 가상 모델과 비교하고, 그 차이로 시뮬레이션과 AI를 함께 고친다는 것이다. AWS도 현실을 가상으로 옮기는 ‘리얼투심’과 가상을 현실로 옮기는 ‘심투리얼’을 함께 쓰는 것이 최근의 학습 방식이라고 말한다. 디지털 트윈은 한 번 만들고 끝나는 파일이 아니라 계속 고쳐 쓰는 살아 있는 지도라고 하는 것이다.
정리하면 먼저 재고, 골라 쓰고, 현실적으로 흔들고, 현장 데이터로 간을 맞추고, 그 과정을 멈추지 않는 것이다. 디지털 트윈의 데이터는 그 자체로 정답이 아닙니다. 현실과 끊임없이 맞춰 볼 때 비로소 로봇의 실력이 된다.
반응형
'피지컬AI' 카테고리의 다른 글
| 디지털 트윈에서 배운 로봇, 왜 현실에서는 넘어질까? (0) | 2026.11.16 |
|---|---|
| 로봇이 실수하면 누가 멈출까? (0) | 2026.11.12 |
| 피지컬AI 시대, 현명하게 결정하는 법 (0) | 2026.11.03 |
| 피지컬AI 시대, 인간의 판단과 결정이 꼭 필요한 이유 (0) | 2026.10.30 |
| 계산은 완벽한 AI, 왜 '좋다'는 말 앞에서는 길을 잃을까? (0) | 2026.10.23 |